Câmeras inteligentes com Frigate no Home Assistant: rosto, placa e avisos que fazem sentido
Do zero: instalar o Frigate, zonas, painel com botões, leitura de placa, reconhecimento de rosto, avisos e 8 automações com câmera. Tudo local, cada código para copiar.
 Prefere ver? Assista ao vídeo
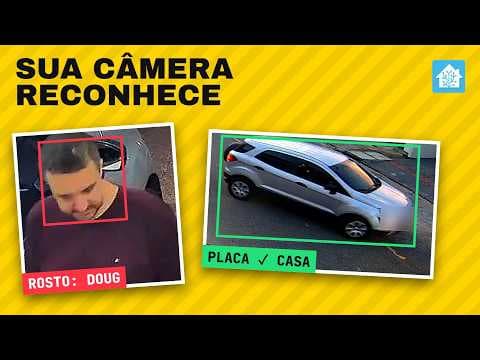
Câmera que só manda "movimento detectado" a cada folha que balança acaba ignorada. Com o Frigate dentro do Home Assistant, ela passa a saber o que está vendo: pessoa, carro, de quem é o rosto e qual é a placa. Tudo roda em casa, sem mensalidade e sem nuvem.
Este artigo segue a mesma ordem do vídeo, com cada código separado e pronto para copiar. Em todo código, o que você precisa trocar está marcado com <-- TROQUE.
Testado no Home Assistant 2026.11 com o Frigate 0.18.
1. O que você precisa
- Câmeras com RTSP na rede local. A maioria das câmeras IP tem. As que só funcionam pela nuvem do fabricante não servem, porque o Frigate precisa pegar o vídeo direto da câmera.
- Os dois fluxos de cada câmera. O principal, em alta resolução, é para gravar. O secundário, mais leve, é para detectar. Usar os dois economiza muito processamento.
- Onde rodar. Pode ser no mesmo computador do Home Assistant. Só com o processador, cada análise leva uns 30 ms, o que dá conta de umas 4 câmeras. Para mais câmeras, um Coral USB ou uma placa de vídeo ajuda bastante.
- Disco para as gravações. Guarde tudo por poucos dias e os alertas por mais tempo. Se o disco é pequeno, use um HD externo ou um NAS.
Endereço RTSP por marca
Troque usuario, senha e o IP pelos da sua câmera.
| Marca | Principal (gravar) | Secundário (detectar) |
|---|---|---|
| Reolink | rtsp://usuario:senha@IP:554/h264Preview_01_main |
.../h264Preview_01_sub |
| Intelbras, Dahua, Imou, Amcrest | rtsp://usuario:senha@IP:554/cam/realmonitor?channel=1&subtype=0 |
...&subtype=1 |
| Hikvision | rtsp://usuario:senha@IP:554/Streaming/Channels/101 |
.../Channels/102 |
| Tapo (TP-Link) | rtsp://usuario:senha@IP:554/stream1 |
.../stream2 |
| EZVIZ | rtsp://admin:CODIGO@IP:554/h264/ch1/main/av_stream |
.../h264/ch1/sub/av_stream |
- Tapo: o usuário e a senha são os da conta da câmera, criada no app em Configurações › Avançado › Conta da câmera, não os da sua conta TP-Link.
- EZVIZ:
CODIGOé o código de verificação da etiqueta da câmera.
Teste no VLC antes. Em Mídia › Abrir fluxo de rede, cole o endereço. Se abrir no VLC, vai abrir no Frigate. Se não abrir, o problema é o endereço, o usuário ou a senha, e não o Frigate.
2. Instalar o Frigate do zero
- Mosquitto. Em Configurações › Aplicativos › Instalar aplicativo, instale o Mosquitto broker e inicie. É por ele que o Frigate conversa com o Home Assistant.
- Usuário do MQTT. Em Configurações › Pessoas › Usuários, crie um usuário
frigatecom senha. É esse usuário e essa senha que vão no blocomqtt:. - Repositório. Na loja de aplicativos, clique nos três pontinhos, em Repositórios, e adicione
https://github.com/blakeblackshear/frigate-hass-addons. - Versão certa. Procure frigate e instale o Frigate comum. Use a versão Full Access só se precisar de acelerador que exige acesso total. Se o processador é antigo (sem AVX), existe uma versão própria.
- Inicie e ligue Mostrar na barra lateral.
- A configuração. No Frigate, clique na engrenagem (canto de baixo) e vá em Configuração › Editor de Configuração. Cole a configuração de exemplo, troque o que está marcado e clique em Salvar e reiniciar. Prefere editar como arquivo? Com o File editor ou o Studio Code Server, ela está em
addon_configs/..._frigate/config.yml. - Confira o Log. Em Configurações › Aplicativos › Frigate › Log, não pode ter erro em vermelho. Erro de câmera quase sempre é o endereço RTSP.
Para o Home Assistant receber tudo:
- No Marketplace (o antigo HACS), instale a integração Frigate e reinicie o Home Assistant.
- Em Configurações › Dispositivos e serviços › Adicionar integração › Frigate, aponte para o Frigate.
Cada câmera vira um dispositivo, com a imagem ao vivo, quantas pessoas e carros ela vê agora, o movimento, e chaves para ligar e desligar a detecção e a gravação. As gravações também aparecem em Mídia › Frigate.
3. Zonas: o aviso só onde importa
Uma câmera virada para a rua vê carro o dia inteiro. A zona é a área que importa, e o aviso só vale ali dentro.
- No Frigate, abra Configurações › Máscaras e zonas, escolha a câmera e clique nos cantos da área.
- Desenhe pequeno e vá aumentando. A minha primeira zona pegava a rua inteira e avisou de um carro parado na casa do vizinho.
- Desenhe no chão. Para saber se o carro está na zona, o Frigate olha o meio da base da caixa, onde ficam as rodas.
- Use máscaras de movimento no relógio da imagem, em árvores e na rua lá no fundo.
Pessoa onde não tem ninguém? Aqui era uma teia de aranha na lente, iluminada pelo infravermelho à noite. Limpe a lente e aumente o tamanho mínimo e a confiança naquela câmera, com o filtro de pessoa.
4. O painel das câmeras
É uma faixa de resumo em cima, um cartão por câmera com a imagem ao vivo e uma linha de botões que acendem: vermelho para pessoa, amarelo para veículo, azul para movimento, e a luz da área.
- No Marketplace, baixe os cartões button-card, card-mod, layout-card e stack-in-card, e recarregue a página.
- Em Configurações › Painéis › Adicionar painel › Novo painel do zero, abra o painel novo.
- Clique no lápis, nos três pontinhos e em Editor de configuração RAW. Apague tudo, cole o painel das câmeras e salve.
- O bloco
button_card_templates(os modelos dos botões) precisa ficar no começo, antes deviews:. - Os sensores vêm da integração do Frigate, um conjunto por câmera:
binary_sensor.<camera>_person_occupancy,_car_occupancye_motion. Para acrescentar uma câmera, copie um blococustom:stack-in-cardinteiro e troque os nomes.
5. Leitura de placa
O Frigate lê placa sozinho, Mercosul ou antiga, sem serviço pago. Ligue o bloco lpr: (está na configuração de exemplo) e cadastre as placas conhecidas com um nome, por exemplo Carro da casa.
- A câmera precisa ver a placa com bons pixels. Câmera muito alta ou longe não lê.
- No Home Assistant, a última placa lida vira um sensor. Veja a automação de placa conhecida.
- Use placa para conveniência, não sozinha para segurança: placa pode ser clonada.
6. Reconhecimento de rosto
Também é nativo. Ligue o bloco face_recognition: da configuração de exemplo. O modelo pequeno roda bem até só no processador.
- Na biblioteca de rostos do Frigate, crie a pessoa.
- Ensine pela aba Treinar: ali aparecem os rostos que as suas câmeras pegaram, e você diz de quem é cada um.
- Comece com 5 ou 6 fotos boas por pessoa, com variedade: frente, perfil, dia, noite, de óculos. Cinco boas valem mais que vinte iguais.
- Errou o nome? Corrija no evento e mande os recortes para a pessoa certa. Alguém aparece sempre e não está cadastrado? Cadastre, em vez de baixar o limite.
- Use
min_faces: 2: o Frigate só dá o nome depois de ver o rosto 2 vezes no mesmo evento.
Rosto é dado sensível. Aqui fica tudo local. Cadastre só quem mora com você e concordou.
7. Notificações
- Rosto conhecido chegou: manda o nome e a foto.
- Script da foto do rosto: monta a foto do aviso com o quadro da gravação e o rosto ampliado.
- Veículo estacionou em frente de casa: só quando o carro chega andando de verdade, nunca para o carro que já estava parado.
- Roupa no varal com chuva: a câmera tira a foto e uma IA de visão (LLM Vision, com o Gemini) diz se tem roupa estendida.
- Campainha abre a câmera.
Dica para testar sem incomodar a família: publique à mão, no MQTT, um evento com "teste": true. A automação manda só para o seu celular.
8. Bônus: 8 automações com câmera
Antes, cole o rest_command do Frigate no configuration.yaml. Algumas automações conversam direto com a API do Frigate.
Automação: aviso de rosto conhecido chegou
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: rosto conhecido chegou'
mode: queued
triggers:
- trigger: state
  entity_id:
  - sensor.garagem_last_recognized_face                      # <-- TROQUE (uma linha por câmera)
conditions:
- condition: template
  value_template: >-
    {{ trigger.to_state is not none and trigger.from_state is not none
       and trigger.to_state.state != trigger.from_state.state
       and trigger.to_state.state | lower not in ['unknown', 'none', 'unavailable', ''] }}
actions:
- action: notify.mobile_app_seu_celular                      # <-- TROQUE
  data:
    title: '🏠 {{ trigger.to_state.state }} chegou'
    message: 'Câmera da garagem, {{ now().strftime("%H:%M") }}'
    data:
      image: /api/camera_proxy/camera.garagem               # <-- TROQUE
- delay: '01:00:00'
Script: foto do aviso com o quadro da gravação e o rosto ampliado
#!/usr/bin/env python3
"""Monta a foto do aviso de rosto reconhecido (automação rosto_conhecido_chegou_avisa).
Uso (shell_command.rosto_foto): python3 /config/scripts/rosto_foto.py <Nome> <saida.jpg>
A foto do evento que o Frigate guarda é a de maior confiança de *pessoa*, que muitas vezes
pega a pessoa de costas. O rosto, ao contrário, só é reconhecido quando ela está de frente.
Então este script:
1. acha o recorte de rosto mais recente desse nome em /media/frigate/clips/faces/train
(arquivo <evento>-<ts>-<nome>-<score>.webp) e, desse evento, o de maior score;
2. pega na gravação do Frigate o quadro exato daquele instante (de frente) e recorta em
volta da pessoa usando o trajeto do evento (path_data) e o tamanho da caixa;
3. cola o rosto ampliado no canto e salva em JPEG.
Sem gravação, usa a foto limpa do evento; sem nada do Frigate, sai com erro e a automação
cai na imagem do HA. Imprime JSON {"foto", "score", "camera"} para o response_variable.
"""
import io
import json
import os
import sys
import time
import urllib.request
from PIL import Image, ImageOps
FRIGATE = os.environ.get("FRIGATE_URL", "http://ccab4aaf-frigate:5000") # env: teste fora do HA
FACES = os.environ.get("FACES_DIR", "/media/frigate/clips/faces/train")
JANELA_S = 180 # só considera rostos reconhecidos nos últimos 3 min
def baixar(caminho, timeout=15):
with urllib.request.urlopen(FRIGATE + caminho, timeout=timeout) as r:
return r.read()
def rostos(nome, janela):
"""[(evento, ts, score, arquivo)] do nome, reconhecidos na janela (s)."""
agora = time.time()
out = []
for nome_arq_completo in os.listdir(FACES):
if not nome_arq_completo.endswith(".webp"):
continue
arq = os.path.join(FACES, nome_arq_completo)
base = nome_arq_completo[:-5]
# <evento = "<ts>-<id>">-<ts>-<nome>-<score>; nome pode ter hífen, score não.
try:
resto, score = base.rsplit("-", 1)
ev_ts, ev_id, ts, nome_arq = resto.split("-", 3)
ts, score = float(ts), float(score)
except ValueError:
continue
if nome_arq.lower() == nome.lower() and agora - ts < janela:
out.append((f"{ev_ts}-{ev_id}", ts, score, arq))
return out
def recorte_pessoa(img, evento, ts):
"""Recorta em volta da pessoa no instante ts, pelo trajeto do evento."""
try:
dados = json.loads(baixar(f"/api/events/{evento}"))["data"]
caixa_h = dados["box"][3] # normalizado
pontos = dados.get("path_data") or []
if not pontos:
return img
(x, y), _ = min(pontos, key=lambda p: abs(p[1] - ts)) # pé da pessoa, normalizado
except Exception:
return img
w, h = img.size
lado = int(min(h, max(caixa_h * h * 1.3, h * 0.45)))
cx, base = x * w, y * h + lado * 0.08
esq = int(min(max(cx - lado / 2, 0), w - lado))
topo = int(min(max(base - lado, 0), h - lado))
return img.crop((esq, topo, esq + lado, topo + lado))
def main():
nome, saida = sys.argv[1], sys.argv[2]
janela = float(sys.argv[3]) if len(sys.argv) > 3 else JANELA_S # 3º arg: só para teste
lista = rostos(nome, janela)
if not lista:
sys.exit(f"nenhum rosto de {nome} nos últimos {janela:.0f}s")
evento = max(lista, key=lambda r: r[1])[0] # evento mais recente
_, ts, score, arq_rosto = max((r for r in lista if r[0] == evento), key=lambda r: r[2])
try:
camera = json.loads(baixar(f"/api/events/{evento}"))["camera"]
except Exception:
camera = ""
img = None
if camera:
try: # quadro da gravação no instante do rosto
img = Image.open(io.BytesIO(baixar(f"/api/{camera}/recordings/{ts}/snapshot.jpg")))
img = recorte_pessoa(img.convert("RGB"), evento, ts)
except Exception:
img = None
if img is None:
try: # foto do evento, sem caixa nem data, recortada na pessoa
img = Image.open(io.BytesIO(baixar(
f"/api/events/{evento}/snapshot.jpg?bbox=0×tamp=0&crop=1&quality=95&height=1080")))
except Exception:
img = None
rosto = Image.open(arq_rosto).convert("RGB")
if img is None:
img = rosto.resize((rosto.width * 6, rosto.height * 6), Image.LANCZOS)
else:
img = img.convert("RGB")
if img.height != 1080:
img = img.resize((round(img.width * 1080 / img.height), 1080), Image.LANCZOS)
alt = 330
ins = rosto.resize((round(rosto.width * alt / rosto.height), alt), Image.LANCZOS)
ins = ImageOps.expand(ins, border=6, fill="white")
img.paste(ins, (20, img.height - ins.height - 20))
os.makedirs(os.path.dirname(saida), exist_ok=True)
img.save(saida, "JPEG", quality=90)
print(json.dumps({"foto": saida, "score": round(score * 100), "camera": camera}))
if __name__ == "__main__":
main()
rest_command do Frigate e contador de entregas
# rest_command para conversar com a API do Frigate (porta 5000 interna dos add-ons, sem senha, não sai da máquina)
# e o contador de entregas do dia. Cole cada bloco no seu configuration.yaml (ou nos arquivos que você usa) e reinicie.
# Se o seu Frigate não é add-on, troque ccab4aaf-frigate:5000 pelo IP:porta dele.

rest_command:
  frigate_get:
    url: "http://ccab4aaf-frigate:5000/api/{{ caminho }}"
    method: GET
    timeout: 20
  frigate_post:
    url: "http://ccab4aaf-frigate:5000/api/{{ caminho }}"
    method: POST
    headers:
      Content-Type: application/json
    payload: "{}"
    timeout: 20

input_number:
  entregas_hoje:
    name: Possíveis entregas hoje
    min: 0
    max: 50
    step: 1
    mode: box
    icon: mdi:package-variant-closed
Painel das câmeras com botões de pessoa, veículo, movimento e luz
# Câmeras com Frigate - painel das câmeras (Doug Smart Home)
#
# Precisa destes cartões do Marketplace (antigo HACS): button-card, card-mod, layout-card e stack-in-card.
#
# Como colar:
#   1) Crie um painel novo (Configurações > Painéis > Adicionar painel > Novo painel do zero).
#   2) Abra o painel, clique no lápis (editar), nos três pontinhos > Editor de configuração RAW.
#   3) Apague tudo e cole este arquivo inteiro. Salve.
#   O bloco button_card_templates (os MODELOS dos botões) precisa ficar no começo, antes de "views:".
#
# Troque o que está marcado com  <-- TROQUE  (o nome das câmeras e dos sensores).
# Os sensores vêm da integração do Frigate, um conjunto por câmera:
#   binary_sensor.<camera>_person_occupancy  (pessoa)     binary_sensor.<camera>_car_occupancy (carro)
#   binary_sensor.<camera>_motion            (movimento)  camera.<camera>                       (imagem)
# Para acrescentar uma câmera: copie um bloco "custom:stack-in-card" inteiro e troque os nomes.

button_card_templates:
  # MODELO base: um botão pequeno que fica cinza com "há X min" e acende na cor quando está acontecendo.
  # Cada botão abaixo só muda as variáveis (ícone, cor e nome).
  chip_camera:
    show_icon: false
    show_name: false
    show_state: false
    show_label: true
    variables:
      icone_on: mdi:account-alert
      icone_off: mdi:account-outline
      cor: 255,90,110
      nome: Pessoa
    tap_action:
      action: more-info
    hold_action:
      action: more-info
    label: |-
      [[[
        const on = entity.state === 'on';
        const indis = ['unavailable', 'unknown'].includes(entity.state);
        const m = Math.max(0, Math.round((Date.now() - new Date(entity.last_changed).getTime()) / 60000));
        const rel = m < 1 ? 'agora' : m < 60 ? `há ${m} min` : m < 1440 ? `há ${Math.round(m / 60)} h` : `há ${Math.round(m / 1440)} d`;
        const luz = entity.entity_id.startsWith('light.');
        const cor = on ? `rgb(${variables.cor})` : '#7f93b3';
        const sub = indis ? 'indisponível' : luz ? (on ? 'ligada' : 'apagada') : (on ? 'agora' : rel);
        return `<div title="${variables.nome} · ${sub}" style="display:flex;flex-direction:column;align-items:center;gap:2px;min-width:0">
          <ha-icon icon="${on ? variables.icone_on : variables.icone_off}" style="--mdc-icon-size:22px;color:${cor};margin:0"></ha-icon>
          <div style="font-size:10px;line-height:1.1;color:${on ? cor : '#8fa3c4'};white-space:nowrap;overflow:hidden;text-overflow:ellipsis;max-width:100%">${sub}</div></div>`;
      ]]]
    styles:
      card:
        - padding: 6px 2px 5px
        - border-radius: 10px
        - min-height: 42px
        - color: '#eaf4ff'
        - background: "[[[ return entity.state === 'on' ? `rgba(${variables.cor},0.18)` : 'rgba(255,255,255,0.045)'; ]]]"
        - border: "[[[ return entity.state === 'on' ? `1px solid rgba(${variables.cor},0.55)` : '1px solid rgba(160,200,255,0.14)'; ]]]"
  chip_pessoa:
    template: chip_camera
  chip_veiculo:
    template: chip_camera
    variables:
      icone_on: mdi:car
      icone_off: mdi:car-outline
      cor: 255,200,60
      nome: Veículo
  chip_movimento:
    template: chip_camera
    variables:
      icone_on: mdi:motion-sensor
      icone_off: mdi:motion-sensor-off
      cor: 60,200,255
      nome: Movimento
  chip_luz:
    template: chip_camera
    variables:
      icone_on: mdi:lightbulb-on
      icone_off: mdi:lightbulb-outline
      cor: 255,210,63
      nome: Luz
    tap_action:
      action: toggle          # na luz, o toque liga e desliga; segurar abre os detalhes
  cartao_camera:
    # moldura dos cartões (o mesmo visual do tema Futurista do canal)
    styles:
      card:
        - background: linear-gradient(145deg, rgba(14,34,66,0.78), rgba(8,18,40,0.78))
        - border: 1px solid rgba(60,200,255,0.25)
        - border-radius: 20px
        - color: '#eaf4ff'

views:
- title: Câmeras
  path: cameras
  icon: mdi:cctv
  type: custom:grid-layout
  layout:
    grid-template-columns: repeat(3, minmax(0, 1fr))
    grid-gap: 8px
    padding: 8px 12px 40px
    mediaquery:
      '(max-width: 620px)':
        grid-template-columns: minmax(0, 1fr)
      '(max-width: 1100px)':
        grid-template-columns: repeat(2, minmax(0, 1fr))
  cards:
  # Faixa de resumo: quantas pessoas e quantos movimentos agora, e a última pessoa vista.
  - type: custom:button-card
    template: cartao_camera
    show_icon: false
    show_name: false
    show_state: false
    show_label: true
    variables:
      pessoas:                                        # <-- TROQUE (um sensor de pessoa por câmera)
        - binary_sensor.garagem_person_occupancy
        - binary_sensor.rua_person_occupancy
        - binary_sensor.frente_person_occupancy
      movimento:                                      # <-- TROQUE (um sensor de movimento por câmera)
        - binary_sensor.garagem_motion
        - binary_sensor.rua_motion
        - binary_sensor.frente_motion
    triggers_update: all
    tap_action:
      action: none
    styles:
      card:
        - padding: 16px
      label:
        - width: 100%
        - text-align: left
    label: |-
      [[[
        const on = (l) => l.filter((e) => states[e] && states[e].state === 'on');
        const rel = (iso) => { const m = Math.max(0, Math.round((Date.now() - new Date(iso).getTime()) / 60000)); return m < 1 ? 'agora' : m < 60 ? `há ${m} min` : m < 1440 ? `há ${Math.round(m / 60)} h` : `há ${Math.round(m / 1440)} d`; };
        const pes = on(variables.pessoas), mov = on(variables.movimento);
        const ult = variables.pessoas.filter((e) => states[e]).sort((a, b) => new Date(states[b].last_changed) - new Date(states[a].last_changed))[0];
        const nome = ult ? (states[ult].attributes.friendly_name || '').replace(/ (Person|Pessoa).*$/i, '') : '—';
        const dado = (ic, cor, rot, val) => `<div style="display:flex;align-items:center;gap:8px"><ha-icon icon="${ic}" style="--mdc-icon-size:24px;color:${cor};margin:0"></ha-icon><div><div style="font-size:11px;opacity:.65">${rot}</div><div style="font-size:17px;font-weight:700">${val}</div></div></div>`;
        return `<div style="display:flex;flex-wrap:wrap;align-items:center;gap:12px 36px;justify-content:space-around">
          ${dado('mdi:video', '#34e08a', 'Câmeras', variables.pessoas.length)}
          ${dado(pes.length ? 'mdi:account-alert' : 'mdi:account-outline', pes.length ? '#ff5a6e' : '#9fb0cc', 'Pessoas agora', pes.length ? pes.length + ' detectada(s)' : 'nenhuma')}
          ${dado(mov.length ? 'mdi:motion-sensor' : 'mdi:motion-sensor-off', mov.length ? '#3cc8ff' : '#9fb0cc', 'Movimento agora', mov.length ? mov.length + ' câmera(s)' : 'nenhum')}
          ${dado('mdi:history', '#ffc83c', 'Última pessoa vista em', ult ? nome + ' · ' + rel(states[ult].last_changed) : '—')}
        </div>`;
      ]]]
    view_layout:
      grid-column: 1 / -1

  # Uma câmera = imagem ao vivo em cima + linha de botões embaixo. Copie o bloco para cada câmera.
  - type: custom:stack-in-card
    mode: vertical
    card_mod:
      style: |
        ha-card { background: linear-gradient(145deg, rgba(14,34,66,0.78), rgba(8,18,40,0.78)) !important;
                  border: 1px solid rgba(60,200,255,0.25) !important; border-radius: 20px !important; overflow: hidden; }
    cards:
    - type: picture-glance
      title: Garagem
      camera_image: camera.garagem                    # <-- TROQUE
      camera_view: live                               # ao vivo pelo go2rtc
      entity: camera.garagem                          # <-- TROQUE (tocar na imagem abre ela grande)
      fit_mode: cover
      entities: []
    - type: grid
      columns: 4
      square: false
      cards:
      - type: custom:button-card
        template: chip_pessoa
        entity: binary_sensor.garagem_person_occupancy   # <-- TROQUE
      - type: custom:button-card
        template: chip_veiculo
        entity: binary_sensor.garagem_car_occupancy      # <-- TROQUE
      - type: custom:button-card
        template: chip_movimento
        entity: binary_sensor.garagem_motion             # <-- TROQUE
      - type: custom:button-card
        template: chip_luz
        entity: light.garagem                            # <-- TROQUE (a luz da área)

  - type: custom:stack-in-card
    mode: vertical
    card_mod:
      style: |
        ha-card { background: linear-gradient(145deg, rgba(14,34,66,0.78), rgba(8,18,40,0.78)) !important;
                  border: 1px solid rgba(60,200,255,0.25) !important; border-radius: 20px !important; overflow: hidden; }
    cards:
    - type: picture-glance
      title: Rua
      camera_image: camera.rua                        # <-- TROQUE
      camera_view: live
      entity: camera.rua                              # <-- TROQUE
      fit_mode: cover
      entities: []
    - type: grid
      columns: 4
      square: false
      cards:
      - type: custom:button-card
        template: chip_pessoa
        entity: binary_sensor.rua_person_occupancy       # <-- TROQUE
      - type: custom:button-card
        template: chip_veiculo
        entity: binary_sensor.rua_car_occupancy          # <-- TROQUE
      - type: custom:button-card
        template: chip_movimento
        entity: binary_sensor.rua_motion                 # <-- TROQUE
      - type: custom:button-card
        template: chip_luz
        entity: light.frente                             # <-- TROQUE

  - type: custom:stack-in-card
    mode: vertical
    card_mod:
      style: |
        ha-card { background: linear-gradient(145deg, rgba(14,34,66,0.78), rgba(8,18,40,0.78)) !important;
                  border: 1px solid rgba(60,200,255,0.25) !important; border-radius: 20px !important; overflow: hidden; }
    cards:
    - type: picture-glance
      title: Frente
      camera_image: camera.frente                     # <-- TROQUE
      camera_view: live
      entity: camera.frente                           # <-- TROQUE
      fit_mode: cover
      entities: []
    - type: grid
      columns: 4
      square: false
      cards:
      - type: custom:button-card
        template: chip_pessoa
        entity: binary_sensor.frente_person_occupancy    # <-- TROQUE
      - type: custom:button-card
        template: chip_veiculo
        entity: binary_sensor.frente_car_occupancy       # <-- TROQUE
      - type: custom:button-card
        template: chip_movimento
        entity: binary_sensor.frente_motion              # <-- TROQUE
      - type: custom:button-card
        template: chip_luz
        entity: light.holofote_frente                    # <-- TROQUE
Configuração de exemplo do Frigate 0.18 (go2rtc, gravação, rosto e placa)
# Frigate 0.18 - configuração de exemplo (Doug Smart Home)
# Onde fica: pasta de configuração do add-on Frigate (addon_configs/..._frigate/config.yml).
# Troque tudo o que está marcado com  <-- TROQUE  (usuário, senha, IP e nome das câmeras).
# Teste o endereço RTSP no VLC antes: se abrir lá, abre no Frigate.

mqtt:
  enabled: true
  host: core-mosquitto          # broker do próprio Home Assistant (add-on Mosquitto)
  user: usuario_mqtt            # <-- TROQUE
  password: senha_mqtt          # <-- TROQUE

# Detector. Sem acelerador, o processador dá conta de umas 4 câmeras a 5 quadros por segundo.
# Com Coral USB: type: edgetpu, device: usb.
detectors:
  cpu1:
    type: cpu

# Cada câmera é cadastrada UMA vez aqui; o resto do Frigate pega o vídeo do go2rtc.
# Isso também deixa o "ao vivo" do painel sem atraso.
go2rtc:
  streams:
    garagem:                    # <-- TROQUE (nome da câmera, sem espaço)
      - rtsp://usuario:[email protected]:554/h264Preview_01_main     # <-- TROQUE
    garagem_sub:
      - rtsp://usuario:[email protected]:554/h264Preview_01_sub      # <-- TROQUE
    rua:
      - rtsp://usuario:[email protected]:554/h264Preview_01_main     # <-- TROQUE
    rua_sub:
      - rtsp://usuario:[email protected]:554/h264Preview_01_sub      # <-- TROQUE

# Gravação: tudo por poucos dias, alertas por mais tempo.
record:
  enabled: true
  retain:
    days: 3
    mode: motion
  alerts:
    retain:
      days: 30
  detections:
    retain:
      days: 10

# Fotos dos eventos (são elas que vão nas notificações).
snapshots:
  enabled: true
  bounding_box: true
  retain:
    default: 30

objects:
  track:
    - person
    - car

# Reconhecimento de rosto (nativo, roda local). Abaixo do limite, prefere "desconhecido" a chutar.
face_recognition:
  enabled: true
  model_size: small
  recognition_threshold: 0.93
  min_faces: 2                  # só dá o nome depois de ver o rosto 2 vezes no mesmo evento

# Leitura de placa (nativa, roda local).
lpr:
  enabled: true
  model_size: small
  known_plates:
    Carro da casa:
      - ABC1D23                 # <-- TROQUE (placa sem traço)

cameras:
  garagem:
    ffmpeg:
      inputs:
        - path: rtsp://127.0.0.1:8554/garagem
          input_args: preset-rtsp-restream
          roles: [record]
        - path: rtsp://127.0.0.1:8554/garagem_sub
          input_args: preset-rtsp-restream
          roles: [detect]
    detect:
      width: 640                # resolução do fluxo secundário  <-- TROQUE se for outra
      height: 360
      fps: 5

  rua:
    ffmpeg:
      inputs:
        - path: rtsp://127.0.0.1:8554/rua
          input_args: preset-rtsp-restream
          roles: [record]
        - path: rtsp://127.0.0.1:8554/rua_sub
          input_args: preset-rtsp-restream
          roles: [detect]
    detect:
      width: 640
      height: 360
      fps: 5
      # Carro "parado" = 30 s sem sair do lugar (150 quadros a 5 fps). A automação de
      # veículo parado em frente de casa usa isso.
      stationary:
        threshold: 150
    objects:
      track: [person, car, motorcycle, bus, bicycle]
    # Desenhe as zonas pela tela do Frigate (Configurações > Máscaras e zonas): ele grava aqui.
    # O Frigate usa o meio da base da caixa (onde ficam as rodas): desenhe no chão.
    zones:
      frente_casa:              # metade da rua do lado da casa, da calçada até a faixa do meio
        coordinates: 0.38,0.30,0.53,0.28,0.66,0.43,0.80,0.58,1,0.86,1,1,0.64,1,0.38,0.40   # <-- TROQUE
        objects: [car, motorcycle, bus, bicycle]
        inertia: 3
      calcada_casa:             # calçada em frente ao muro (aviso de entrega)
        coordinates: 0.27,0.24,0.38,0.22,0.70,1,0.37,1                                    # <-- TROQUE
        objects: [person]
        inertia: 3
    review:
      alerts:
        labels: [person, car]
        required_zones: [frente_casa, calcada_casa]
Automação: alguém parou na calçada e foi embora sem tocar (entrega)
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: alguém parou na frente e foi embora sem tocar (talvez entrega)'
description: >-
  Pessoa entrou na calçada em frente de casa (zona calcada_casa da Cam Poste), o evento durou
  30 s ou mais e terminou sem ninguém apertar o interfone nem abrir o portão ou a porta da
  entrada nesse intervalo, e o Frigate não reconheceu o rosto: foto para a família ("talvez uma
  entrega") e +1 em input_number.entregas_hoje (lido pelo resumo das 22h). Só das 7h às 21h.
mode: queued
max: 5
triggers:
- trigger: mqtt
  topic: frigate/events
  value_template: >-
    {% set a = value_json.after | default({}) %}
    {{ 'sim' if value_json.type | default('') == 'end'
         and a.camera | default('') == 'rua'
         and a.label | default('') == 'person'
         and 'calcada_casa' in (a.entered_zones | default([]))
       else 'nao' }}
  payload: sim
variables:
  evento: '{{ trigger.payload_json.after }}'
  inicio: '{{ evento.start_time | float(0) }}'
  fim: '{{ evento.end_time | float(0) if evento.end_time else now().timestamp() }}'
  duracao: '{{ (fim - inicio) | int(0) }}'
  sub: '{{ evento.sub_label[0] if evento.sub_label is list else evento.sub_label }}'
conditions:
- condition: time
  after: '07:00:00'
  before: '21:00:00'
- condition: template
  value_template: '{{ duracao >= 30 }}'
- condition: template
  value_template: "{{ sub in [none, '', 'None'] }}"
# Nada disso mudou entre 5 s antes do começo e 5 s depois do fim do evento: se mudou, alguém
# tocou ou foi atendido, e não é o caso de avisar.
- condition: template
  value_template: >-
    {% set ns = namespace(mexeu=false) %}
    {% for e in ['binary_sensor.campainha', 'binary_sensor.portao_contato',
                 'binary_sensor.porta_entrada'] %}
      {% set c = states[e].last_changed.timestamp() if states[e] is not none else 0 %}
      {% if inicio - 5 <= c <= fim + 5 %}{% set ns.mexeu = true %}{% endif %}
    {% endfor %}
    {{ not ns.mexeu }}
actions:
# Alguém de casa saiu para atender: pessoa na garagem ou entrando no pátio (zona entrada da
# câmera frente) no mesmo intervalo também cancela o aviso.
- action: rest_command.frigate_get
  continue_on_error: true
  response_variable: garagem
  data:
    caminho: >-
      events?cameras=garagem&labels=person&after={{ (inicio - 5) | int }}&before={{ (fim + 5) | int }}&limit=5&include_thumbnails=0
- action: rest_command.frigate_get
  continue_on_error: true
  response_variable: patio
  data:
    caminho: >-
      events?cameras=frente&labels=person&zones=entrada&after={{ (inicio - 5) | int }}&before={{ (fim + 5) | int }}&limit=5&include_thumbnails=0
- condition: template
  value_template: >-
    {% set g = garagem.content if garagem is defined and garagem.status | default(0) == 200 and garagem.content is list else [] %}
    {% set p = patio.content if patio is defined and patio.status | default(0) == 200 and patio.content is list else [] %}
    {{ g | count == 0 and p | count == 0 }}
- action: input_number.increment
  target:
    entity_id: input_number.entregas_hoje
- variables:
    legenda: >-
      📦 Alguém ficou {{ duracao }} s na frente de casa e foi embora sem tocar a campainha.
      Talvez uma entrega ({{ (inicio | timestamp_custom('%H:%M')) }}).
- action: script.avisar_familia                  # <-- TROQUE (sua ação de aviso)
  data:
    message: '{{ legenda }}'
    data:
      photo:
      - url: 'http://ccab4aaf-frigate:5000/api/events/{{ evento.id }}/snapshot.jpg?bbox=1&height=720'
        caption: '{{ legenda }}'
Automação: portão aberto, a câmera confirma o sensor
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: portão aberto há 10 min, a câmera da garagem confirma'
description: >-
  O contato do portão (MatSee) ficou "aberto" 10 min seguidos: tira a foto da Cam Garagem, que vê
  o portão de dentro, e pergunta à IA de visão se ele está aberto. Aberto = aviso para a família.
  Fechado = o sensor está errado (em 17/11/2026 o ímã desalinhou e o contato ficou preso em aberto):
  aviso só para o dono da casa, para conferir o ímã. Sem resposta da IA = avisa como aberto, dizendo
  que a câmera não confirmou.
mode: single
max_exceeded: silent
triggers:
- trigger: state
  entity_id: binary_sensor.portao_contato               # <-- TROQUE
  to: 'on'
  for:
    minutes: 10
actions:
- action: camera.snapshot
  target:
    entity_id: camera.garagem                               # <-- TROQUE
  data:
    filename: /config/www/images/cameras/foto_portao.jpeg
# Folga para o arquivo terminar de ser gravado antes da IA ler.
- delay: '00:00:02'
- action: llmvision.image_analyzer
  continue_on_error: true
  response_variable: retorno_ia
  data:
    provider: SEU_PROVEDOR                                # <-- TROQUE
    model: gemini-3.6-flash
    message: >-
      A imagem é de uma câmera dentro de uma garagem. Ao fundo há um portão branco de
      lâminas horizontais que dá para a rua. Olhe só para esse portão grande (ignore a
      porta pequena de vidro ao lado e os carros). Ele está totalmente fechado, ou está
      aberto (mesmo que só em parte, mostrando a rua)? Responda apenas com uma palavra:
      Fechado ou Aberto.
    image_file: www/images/cameras/foto_portao.jpeg
    include_filename: false
    target_width: 800
    max_tokens: 20
    temperature: 0
- variables:
    resposta: >-
      {{ (retorno_ia.response_text | default('') if retorno_ia is defined else '')
         | lower | replace('*', '') | trim }}
- choose:
  - conditions: "{{ resposta.startswith('fechado') }}"
    sequence:
    - action: script.avisar_familia                  # <-- TROQUE (sua ação de aviso)
      data:
        message: ⚠️ Sensor do portão com problema
        data:
          photo:
          - file: /config/www/images/cameras/foto_portao.jpeg
            caption: >-
              ⚠️ O sensor diz que o portão está aberto há 10 min, mas a câmera da garagem
              mostra o portão fechado. Confira o ímã do sensor.
  default:
  - action: script.avisar_familia                  # <-- TROQUE (sua ação de aviso)
    data:
      message: 🚪 Portão aberto há 10 minutos
      data:
        photo:
        - file: /config/www/images/cameras/foto_portao.jpeg
          caption: >-
            🚪 O portão da garagem está aberto há 10 minutos{{ '.' if resposta.startswith('aberto')
            else ' (a câmera não conseguiu confirmar).' }}
Automação: campainha manda a câmera para o celular
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: campainha abre a câmera da frente'
mode: single
triggers:
- trigger: state
  entity_id: binary_sensor.campainha                        # <-- TROQUE
  to: 'on'
actions:
- action: notify.mobile_app_seu_celular                      # <-- TROQUE
  data:
    title: '🔔 Tocaram a campainha'
    message: 'Toque para ver a câmera'
    data:
      image: /api/camera_proxy/camera.frente                # <-- TROQUE
      clickAction: /lovelace/cameras                        # <-- TROQUE (view das câmeras)
- delay: '00:00:30'
Automação: roupa no varal e começou a chover
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: avisa se tem roupa no varal (chuva ou fim da tarde)'
mode: single
max_exceeded: silent
triggers:
- trigger: time
  id: horario
  at: ['17:00:00', '18:00:00', '19:00:00', '20:00:00']
- trigger: state
  id: chuva
  entity_id: binary_sensor.sensor_de_chuva                  # <-- TROQUE (ou apague este gatilho)
  from: 'off'
  to: 'on'
  for: {minutes: 1}
actions:
- action: camera.snapshot
  target: {entity_id: camera.quintal}                       # <-- TROQUE
  data: {filename: /config/www/varal.jpg}
- delay: '00:00:02'
- action: llmvision.image_analyzer
  response_variable: ia
  data:
    provider: SEU_PROVEDOR                                  # <-- TROQUE (id do provedor na integração)
    message: >-
      Analise a imagem e diga se há roupas estendidas no varal da área externa. Ignore o que
      estiver dentro de casa, atrás do vidro. Responda apenas: Sim ou Não.
    image_file: www/varal.jpg
    max_tokens: 20
    temperature: 0
- condition: template
  value_template: "{{ (ia.response_text | default('') | lower | replace('*','') | trim).startswith('sim') }}"
- action: notify.mobile_app_seu_celular                      # <-- TROQUE
  data:
    message: >-
      {{ '🌧️ Começou a chover e tem roupa no varal!' if trigger.id == 'chuva'
         else '🧺 Tem roupa no varal para recolher.' }}
    data:
      image: /local/varal.jpg
Automação: veículo estacionou em frente de casa
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: veículo estacionou em frente de casa'
mode: single
max_exceeded: silent
triggers:
- trigger: mqtt
  topic: frigate/events
  value_template: >-
    {% set a = value_json.after | default({}) %}
    {% set b = value_json.before | default({}) %}
    {{ 'sim' if a.camera | default('') == 'rua'
         and a.label | default('') in ['car', 'motorcycle', 'bus', 'bicycle']
         and 'frente_casa' in (a.current_zones | default([]))
         and a.stationary | default(false) and not (b.stationary | default(false))
       else 'nao' }}
  payload: sim
variables:
  evento: '{{ trigger.payload_json.after }}'
  # path_data = pontos por onde o carro passou. liquido = distância do primeiro ao último ponto;
  # retidao = liquido / caminho total (1 = linha reta). Carro reencontrado fica "pulando" no lugar.
  trajeto: >-
    {% set p = evento.path_data | default([]) %}
    {% set ns = namespace(total=0) %}
    {% for i in range(1, p | count) %}
      {% set ns.total = ns.total + ((p[i][0][0] - p[i-1][0][0]) ** 2
                                    + (p[i][0][1] - p[i-1][0][1]) ** 2) ** 0.5 %}
    {% endfor %}
    {% set liquido = ((p[-1][0][0] - p[0][0][0]) ** 2
                      + (p[-1][0][1] - p[0][0][1]) ** 2) ** 0.5 if p | count >= 3 else 0 %}
    {{ {'liquido': liquido | round(3), 'retidao': (liquido / ns.total) | round(2) if ns.total > 0 else 0} }}
conditions:
- condition: template
  value_template: '{{ trajeto.liquido >= 0.15 and trajeto.retidao >= 0.6 }}'
- condition: template
  value_template: >-
    {{ this.attributes.last_triggered is none
       or now() - this.attributes.last_triggered > timedelta(minutes=10) }}
actions:
- action: notify.mobile_app_seu_celular                      # <-- TROQUE
  data:
    title: '🚗 Veículo parado em frente de casa'
    message: '{{ now().strftime("%H:%M") }}'
    data:
      # Imagem de agora, não a "melhor foto" do evento (que pode ser do carro lá no fim da rua).
      image: /api/camera_proxy/camera.rua                   # <-- TROQUE
Automação: resumo do dia das câmeras às 22h
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: resumo do dia às 22h no Telegram'
description: >-
  Às 22h lê na API do Frigate os eventos desde a meia-noite e manda ao dono da casa um resumo: pessoas
  vistas, veículos na rua, veículos que pararam em frente de casa, quem foi reconhecido (quantas
  vezes) e as possíveis entregas (input_number.entregas_hoje, que depois volta a zero).
mode: single
triggers:
- trigger: time
  at: '22:00:00'
actions:
- action: rest_command.frigate_get
  continue_on_error: true
  response_variable: resposta
  data:
    caminho: "events?after={{ today_at('00:00').timestamp() | int }}&limit=5000&include_thumbnails=0"
# Tudo numa conta só: guardar a lista de eventos numa variável estoura o limite de 256 KB de
# template do HA (689 eventos em 17/11/2026 já estouraram).
- variables:
    r: >-
      {% set ev = resposta.content if resposta is defined and resposta.status | default(0) == 200
                  and resposta.content is list else [] %}
      {% set ns = namespace(p=0, v=0, f=0, d={}) %}
      {% for e in ev %}
        {% if e.label == 'person' %}{% set ns.p = ns.p + 1 %}{% endif %}
        {% if e.camera == 'rua' and e.label in ['car', 'motorcycle', 'bus', 'bicycle'] %}
          {% set ns.v = ns.v + 1 %}
          {# Parou = passou pela zona e o evento durou 1 min ou mais (ainda aberto conta). Carro que
             só passa fica uns 10 s na imagem. #}
          {% set dur = (e.end_time or now().timestamp()) - e.start_time %}
          {% if 'frente_casa' in (e.zones | default([])) and dur >= 60 %}{% set ns.f = ns.f + 1 %}{% endif %}
        {% endif %}
        {% if e.sub_label %}
          {% set n = e.sub_label[0] if e.sub_label is list else e.sub_label %}
          {% set ns.d = ns.d | combine({n: ns.d.get(n, 0) + 1}) %}
        {% endif %}
      {% endfor %}
      {% set ns2 = namespace(t=[]) %}
      {% for n, q in ns.d.items() | sort(attribute='1', reverse=true) %}
        {% set ns2.t = ns2.t + [n ~ ' (' ~ q ~ ')'] %}
      {% endfor %}
      {{ {'ok': ev | count > 0, 'pessoas': ns.p, 'veiculos': ns.v, 'pararam': ns.f,
          'reconhecidos': ns2.t | join(', ') if ns2.t else 'ninguém',
          'entregas': states('input_number.entregas_hoje') | int(0)} }}
- action: script.avisar_familia                  # <-- TROQUE (sua ação de aviso)
  data:
    message: |-
      {% if not r.ok %}📹 Resumo das câmeras: o Frigate não respondeu hoje.
      {% else %}📹 Resumo das câmeras hoje
      👤 {{ r.pessoas }} pessoas vistas
      🚗 {{ r.veiculos }} veículos na rua, {{ r.pararam }} pararam em frente de casa
      🙂 Reconhecidos: {{ r.reconhecidos }}
      📦 Possíveis entregas: {{ r.entregas }}{% endif %}
- action: input_number.set_value
  target:
    entity_id: input_number.entregas_hoje
  data:
    value: 0
Automação: casa vazia, pessoa na câmera manda a foto e guarda o evento
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: casa vazia, pessoa em qualquer câmera manda a foto e guarda o evento'
description: >-
  Alarme em "ausente" (armed_away): pessoa nova na garagem, entrando no pátio (Cam Frente, zona
  entrada) ou parando na calçada em frente (Cam Poste, zona calcada_casa) tem o evento marcado no
  Frigate para nunca ser apagado (retain) e a foto vai para a família. Na Cam Frente a foto já sai
  pela seguranca_movimento_frente (5 câmeras), então aqui ela só guarda o evento.
mode: queued
max: 10
triggers:
- trigger: mqtt
  topic: frigate/events
  value_template: >-
    {% set a = value_json.after | default({}) %}
    {% set b = value_json.before | default({}) %}
    {% set cam = a.camera | default('') %}
    {% set zona = {'frente': 'entrada', 'rua': 'calcada_casa'}.get(cam) %}
    {{ 'sim' if a.label | default('') == 'person' and value_json.type | default('') != 'end' and (
         (cam == 'garagem' and value_json.type | default('') == 'new')
         or (zona and zona in (a.entered_zones | default([]))
             and zona not in (b.entered_zones | default([]))))
       else 'nao' }}
  payload: sim
variables:
  evento: '{{ trigger.payload_json.after }}'
  nome_camera: >-
    {{ {'garagem': 'garagem', 'frente': 'frente', 'rua': 'calçada'}
       .get(evento.camera, evento.camera) }}
conditions:
- condition: state
  entity_id: alarm_control_panel.alarme      # <-- TROQUE
  state: armed_away
actions:
# Snapshot do evento leva 1-2 s para existir depois do "new".
- delay: '00:00:03'
- action: rest_command.frigate_post
  continue_on_error: true
  data:
    caminho: 'events/{{ evento.id }}/retain'
- if: "{{ evento.camera != 'frente' }}"
  then:
  - variables:
      legenda: >-
        🚨 Casa vazia: pessoa na câmera da {{ nome_camera }} ({{ now().strftime('%H:%M') }}).
        O vídeo ficou guardado no Frigate.
  - action: script.avisar_familia                  # <-- TROQUE (sua ação de aviso)
    data:
      message: '{{ legenda }}'
      data:
        photo:
        - url: 'http://ccab4aaf-frigate:5000/api/events/{{ evento.id }}/snapshot.jpg?bbox=1&height=720'
          caption: '{{ legenda }}'
Automação: campainha mostra a câmera na TV
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: campainha mostra a câmera na TV'
mode: single
triggers:
- trigger: state
  entity_id: binary_sensor.campainha                         # <-- TROQUE
  to: 'on'
conditions:
- condition: state
  entity_id: media_player.tv_sala                            # <-- TROQUE
  state: ['on', 'playing', 'paused', 'idle']
actions:
- action: camera.play_stream
  target: {entity_id: camera.frente}                         # <-- TROQUE
  data:
    media_player: media_player.tv_sala                       # <-- TROQUE
- delay: '00:00:30'
- action: media_player.media_stop
  target: {entity_id: media_player.tv_sala}                  # <-- TROQUE
Falar pela câmera pelo painel do Home Assistant
# Falar pela câmera (Doug Smart Home)
# 1) Configurações > Sistema > Labs > ligue o áudio bidirecional (Two-way audio).
# 2) Abra o Home Assistant em HTTPS (Nabu Casa ou o seu domínio): em http o navegador não libera o microfone.
# 3) Só funciona em câmera com alto-falante.
# Cole no painel: Adicionar cartão > Manual.
type: button
name: Falar pela câmera
icon: mdi:microphone-message
entity: camera.frente          # <-- TROQUE
tap_action:
  action: more-info
Automação: pessoa desconhecida de madrugada acende as luzes
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: pessoa desconhecida de madrugada acende as luzes e a Alexa avisa'
description: >-
  Das 0h às 5h30, com alguém da família em casa: pessoa entrando no pátio (zona entrada da Cam
  Frente) ou na garagem. Espera 8 s para o Frigate tentar reconhecer o rosto; se não reconheceu,
  acende os holofotes da frente e da lateral, a Alexa do quarto avisa e o dono da casa recebe a foto.
  Os holofotes que estavam apagados voltam a apagar em 3 min. Não roda quem acabou de chegar
  (portão mexeu nos últimos 3 min ou alguém chegou há menos de 10 min) nem com o alarme em
  "ausente" (aí quem cuida é a camera_casa_vazia_pessoa).
mode: single
max_exceeded: silent
triggers:
- trigger: mqtt
  topic: frigate/events
  value_template: >-
    {% set a = value_json.after | default({}) %}
    {% set b = value_json.before | default({}) %}
    {{ 'sim' if a.label | default('') == 'person' and (
         (a.camera | default('') == 'frente' and 'entrada' in (a.entered_zones | default([]))
          and 'entrada' not in (b.entered_zones | default([])))
         or (a.camera | default('') == 'garagem' and value_json.type | default('') == 'new'))
       else 'nao' }}
  payload: sim
variables:
  evento: '{{ trigger.payload_json.after }}'
  onde: "{{ 'na garagem' if evento.camera == 'garagem' else 'na frente da casa' }}"
  holofotes:
  - light.frente_floodlight
  - light.holofote_lateral                # <-- TROQUE
conditions:
- condition: time
  after: '00:00:00'
  before: '05:30:00'
- condition: state
  entity_id: group.familia                    # <-- TROQUE (alguém em casa)
  state: 'home'
- condition: not
  conditions:
  - condition: state
    entity_id: alarm_control_panel.alarme      # <-- TROQUE
    state: armed_away
- condition: template
  value_template: >-
    {{ now() - states.binary_sensor.portao_contato.last_changed > timedelta(minutes=3) }}
actions:
- delay: '00:00:08'
- action: rest_command.frigate_get
  continue_on_error: true
  response_variable: atual
  data:
    caminho: 'events/{{ evento.id }}'
- condition: template
  value_template: >-
    {% set e = atual.content if atual is defined and atual.status | default(0) == 200
               and atual.content is mapping else {} %}
    {{ e.get('sub_label') in [none, '', 'None'] and not e.get('false_positive', false) }}
- variables:
    apagados: "{{ holofotes | select('is_state', 'off') | list }}"
- parallel:
  - action: light.turn_on
    continue_on_error: true
    target:
      entity_id: '{{ holofotes }}'
  - action: notify.alexa_media
    continue_on_error: true
    data:
      message: 'Atenção. Tem alguém {{ onde }}.'
      target:
      - media_player.echo_quarto          # <-- TROQUE
      data:
        type: tts
  - action: script.avisar_familia                  # <-- TROQUE (sua ação de aviso)
    continue_on_error: true
    data:
      message: '🌙 Pessoa não reconhecida {{ onde }} ({{ now().strftime("%H:%M") }})'
      data:
        photo:
        - url: 'http://ccab4aaf-frigate:5000/api/events/{{ evento.id }}/snapshot.jpg?bbox=1&height=720'
          caption: '🌙 Pessoa não reconhecida {{ onde }} ({{ now().strftime("%H:%M") }})'
# Também serve de carência: com mode single, outra pessoa nesses 3 min não repete o aviso.
- delay: '00:03:00'
- if: '{{ apagados | count > 0 }}'
  then:
  - action: light.turn_off
    continue_on_error: true
    target:
      entity_id: '{{ apagados }}'
Automação: câmera como sensor de presença (acende e apaga a luz)
# Doug Smart Home · Câmeras com Frigate
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: luz acende com pessoa na câmera (noite)'
mode: restart
triggers:
- trigger: state
  entity_id: binary_sensor.quintal_person_occupancy         # <-- TROQUE (sensor de pessoa do Frigate)
  to: 'on'
  id: chegou
- trigger: state
  entity_id: binary_sensor.quintal_person_occupancy         # <-- TROQUE (o mesmo sensor)
  to: 'off'
  for: {minutes: 5}
  id: saiu
conditions:
- condition: time
  after: '18:30:00'                                          # <-- TROQUE (a sua noite)
  before: '05:30:00'
actions:
- choose:
  - conditions: [{condition: trigger, id: chegou}]
    sequence:
    - action: light.turn_on
      target: {entity_id: light.quintal}                     # <-- TROQUE
  - conditions: [{condition: trigger, id: saiu}]
    sequence:
    - action: light.turn_off
      target: {entity_id: light.quintal}                     # <-- TROQUE
Automação: carro da casa chegou acende a luz da garagem
# Placa conhecida acende a luz (Doug Smart Home)
# Configurações > Automações > Criar automação > três pontinhos > Editar em YAML > cole e salve.
alias: 'Câmeras: carro da casa chegou acende a luz da garagem'
mode: single
triggers:
- trigger: state
  entity_id: sensor.garagem_last_recognized_plate      # <-- TROQUE
conditions:
# os nomes das known_plates da configuração do Frigate
- condition: template
  value_template: "{{ trigger.to_state.state in ['Carro da casa'] }}"   # <-- TROQUE
actions:
- action: light.turn_on
  target: {entity_id: light.garagem}                   # <-- TROQUE
Filtro de pessoa: acabou o alarme falso à noite
# Filtro de pessoa numa câmera (Doug Smart Home)
# No Frigate: engrenagem > Configuração > Editor de Configuração, dentro da câmera que dá alarme falso.
cameras:
  garagem:                # <-- TROQUE (nome da câmera)
    objects:
      filters:
        person:
          min_area: 15000     # pessoa menor que isso (em pixels) é ignorada
          threshold: 0.75     # confiança mínima para virar pessoa de verdade
0 comentários
Carregando comentários…
Também respondo os comentários no YouTube.
Escolhidos para você
Veja também
 26:31Vídeo
Fingerprint Sensor - Sensor Biométrico integrado ao Home Assistant
Fingerprint Sensor - Sensor Biométrico integrado ao Home Assistant
Aviso de porta ou janela aberta quando todos saem
Casa vazia por 2 minutos e algo ficou aberto? Chega uma notificação dizendo exatamente o quê.
 10:41Vídeo
Mapa da família no Home Assistant: rastro, zona num clique e aviso de caminho novo (passo a passo)
Meu Home Assistant percebe quando alguém fica muito tempo num lugar que ele não conhece, me avisa no celular, e com um toque o mapa abre no ponto para eu criar a zona. Neste vídeo…
 15:50Vídeo
Painel de Saúde no Home Assistant: o que a sua casa esconde de você (passo a passo)
O sensor de movimento da minha sala estava com 3% de bateria e o Home Assistant não avisou nada. Neste vídeo eu mostro, passo a passo e com calma, o painel de saúde que eu uso…
 11:33Vídeo
O jogo do seu time no Home Assistant: horário, onde passa e aviso antes da bola rolar
Que horas é o jogo do seu time? No meu Home Assistant está no painel: data, horário, adversário, estádio, campeonato e onde passa, para qualquer time da Série A e da Série B.…
Blueprint: sincroniza luz e interruptor nos dois sentidos
Liga a luz pelo interruptor e o interruptor pela luz, sem loop. Uso na escada e na garagem aqui de casa.
Canal no YouTube
Toda semana, uma automação nova funcionando de verdade.
Passo a passo em português, sem enrolação, testado aqui em casa.